Linearmotor oder Kugelgewindetrieb?
Nicht die maximale Geschwindigkeit entscheidet über die Produktivität, sondern wie viel Ihrer Taktzeit tatsächlich aus Positionierbewegungen besteht.
Ein Linearmotor kann Positionierbewegungen deutlich beschleunigen. Doch wie viel davon am Ende wirklich in einer kürzeren Taktzeit ankommt, hängt stark vom Bearbeitungsprozess ab. Zwei einfache Beispiele zeigen, warum.
Linearmotor oder Kugelgewindetrieb: Was ist der Unterschied?
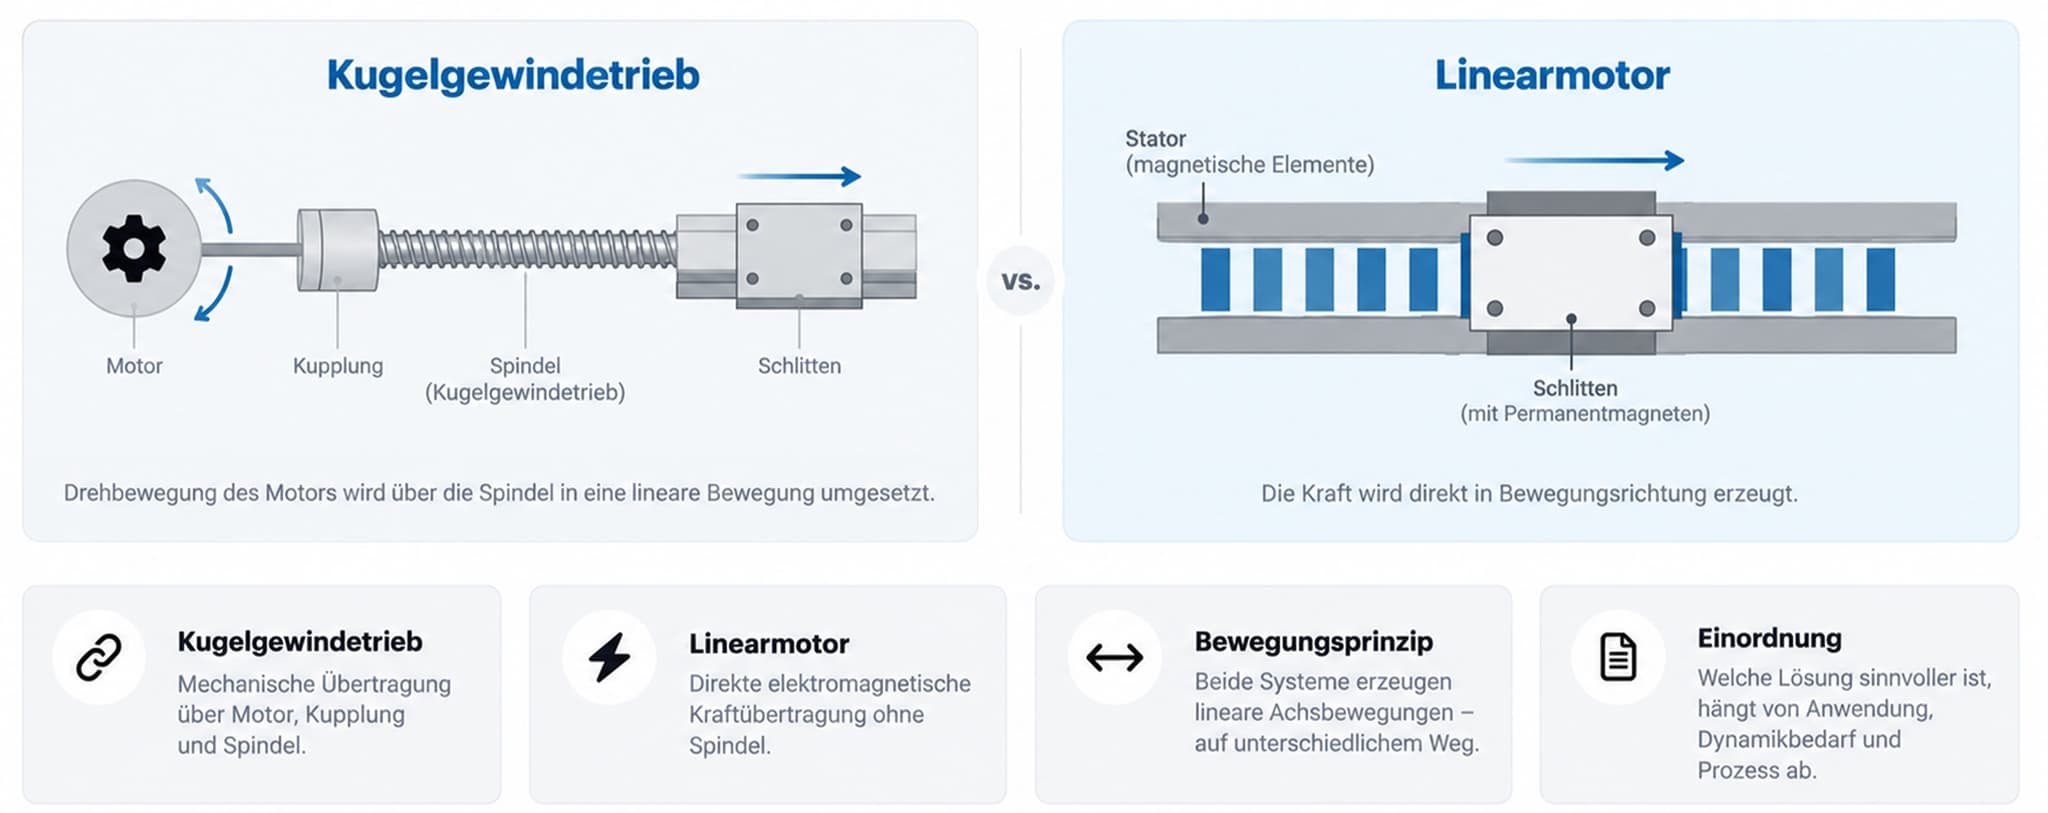
Sowohl Linearmotoren als auch Kugelgewindetriebe werden eingesetzt, um die Linearachsen einer Werkzeugmaschine zu bewegen.
Beim Kugelgewindetrieb wird die Drehbewegung eines Motors über eine mechanische Spindel in eine lineare Bewegung umgesetzt.
Beim Linearmotor entsteht die lineare Bewegung direkt. Mechanische Übertragungselemente zwischen Motor und bewegter Achse entfallen.
Linearmotor oder Kugelgewindetrieb: Bildlich erklärt
Kugelgewindetrieb und Linearmotor unterscheiden sich vor allem in der Art der Kraftübertragung.
Eine hohe Achsdynamik allein bedeutet noch nicht automatisch eine deutlich kürzere Taktzeit.
Warum der Positionieranteil der Taktzeit entscheidend ist
Entscheidend ist nicht nur, wie schnell eine Achse fahren kann, sondern wie häufig diese Dynamik im realen Prozess genutzt wird.
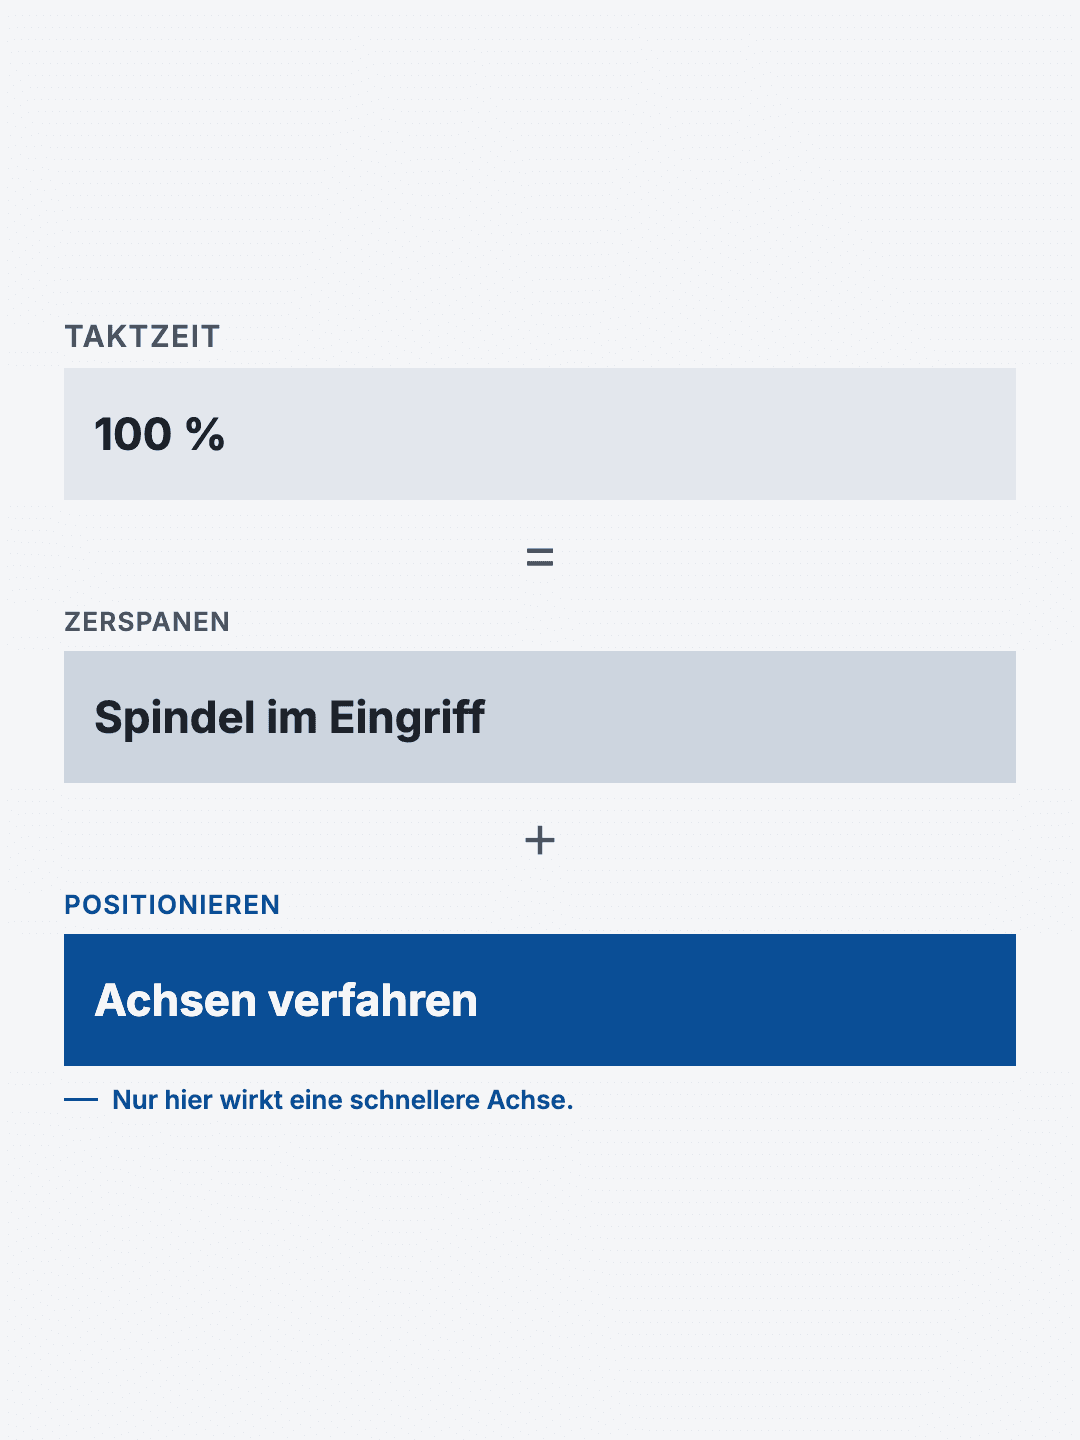
Eine Werkzeugmaschine verbringt ihre Taktzeit vereinfacht mit zwei Dingen: - Bearbeiten beziehungsweise Zerspanen - Positionieren und Verfahren
Je größer der Anteil der Positionierbewegungen an der gesamten Taktzeit ist, desto stärker können sich schnellere Achsbewegungen auf die Gesamtzeit auswirken.
Ein Werkstück mit vielen kurzen Bewegungen kann deshalb wesentlich stärker von einem dynamischen Antrieb profitieren als ein Werkstück, bei dem die Maschine lange Zeit kontinuierlich zerspant.
Beispiel 1: Viele kurze Wege und hoher Positionieranteil
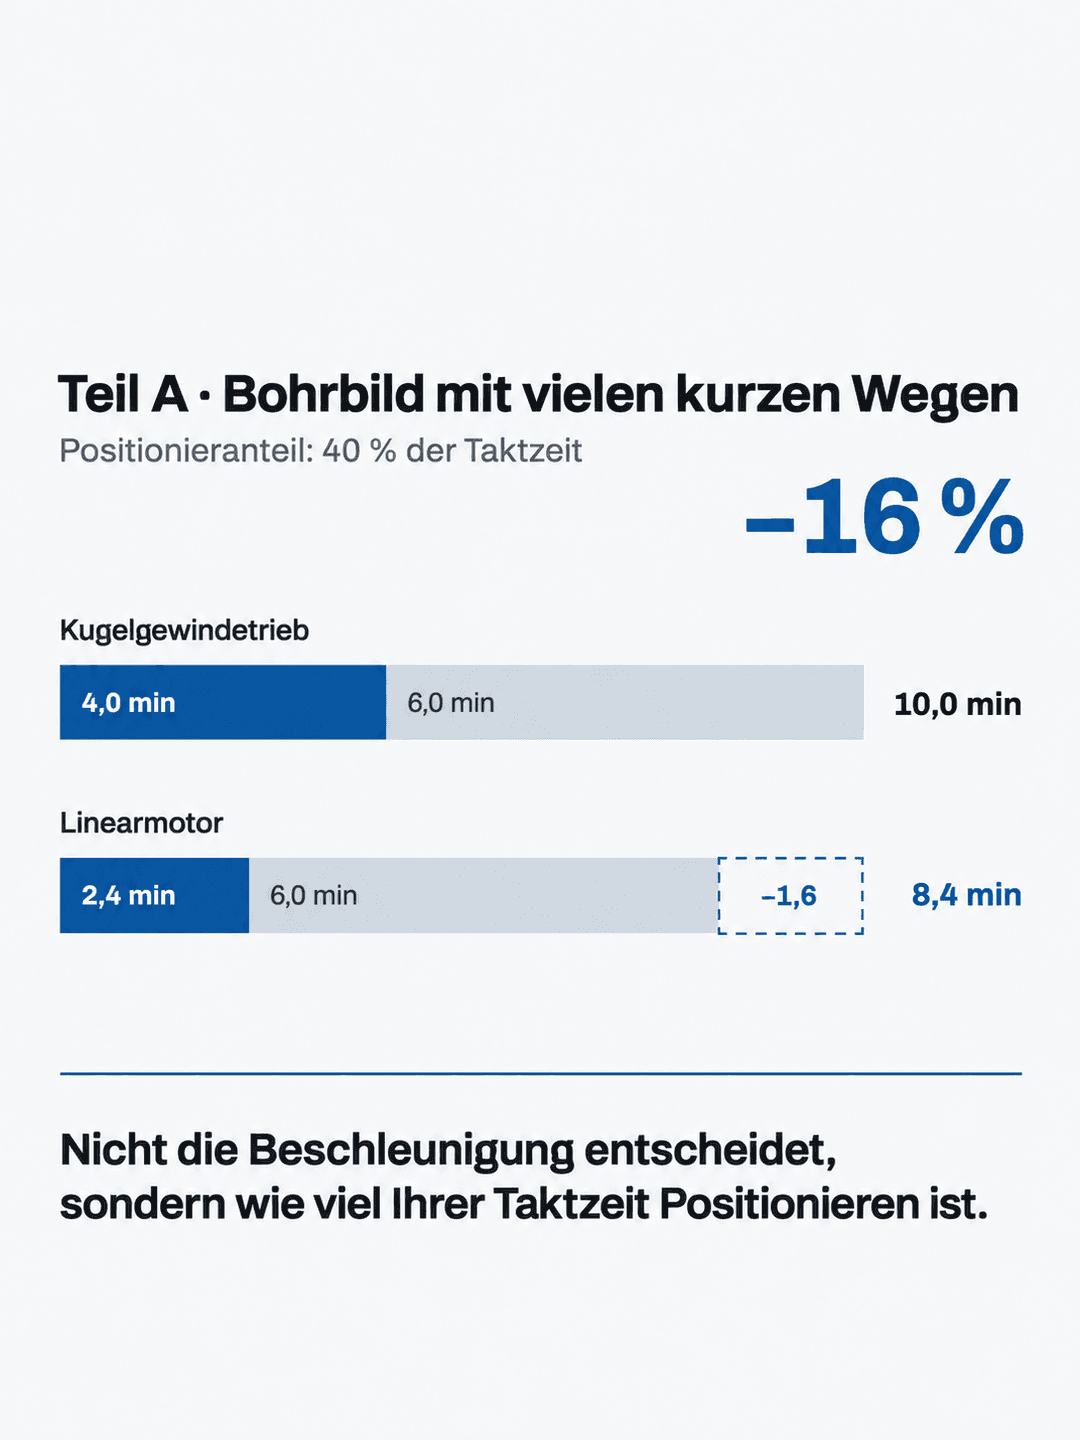
Bohrbild mit vielen Positionierbewegungen
Nehmen wir eine Bearbeitung mit einer Ausgangstaktzeit von 10 Minuten.
Davon entfallen: - 4,0 Minuten auf Positionieren - 6,0 Minuten auf Zerspanen Der Positionieranteil beträgt damit 40 % der gesamten Taktzeit
In unserer idealisierten Beispielrechnung reduzieren wir die Positionierzeit um 40 % durch den Einsatz von dynamischen Linearmotoren.
Ergebnis: 1,6 Minuten beziehungsweise 16 % kürzere Gesamttaktzeit.
Beispiel 2: Viel Zerspanung und wenig Positionierung
Schruppen in Stahl
Betrachten wir erneut eine Ausgangstaktzeit von 10 Minuten.
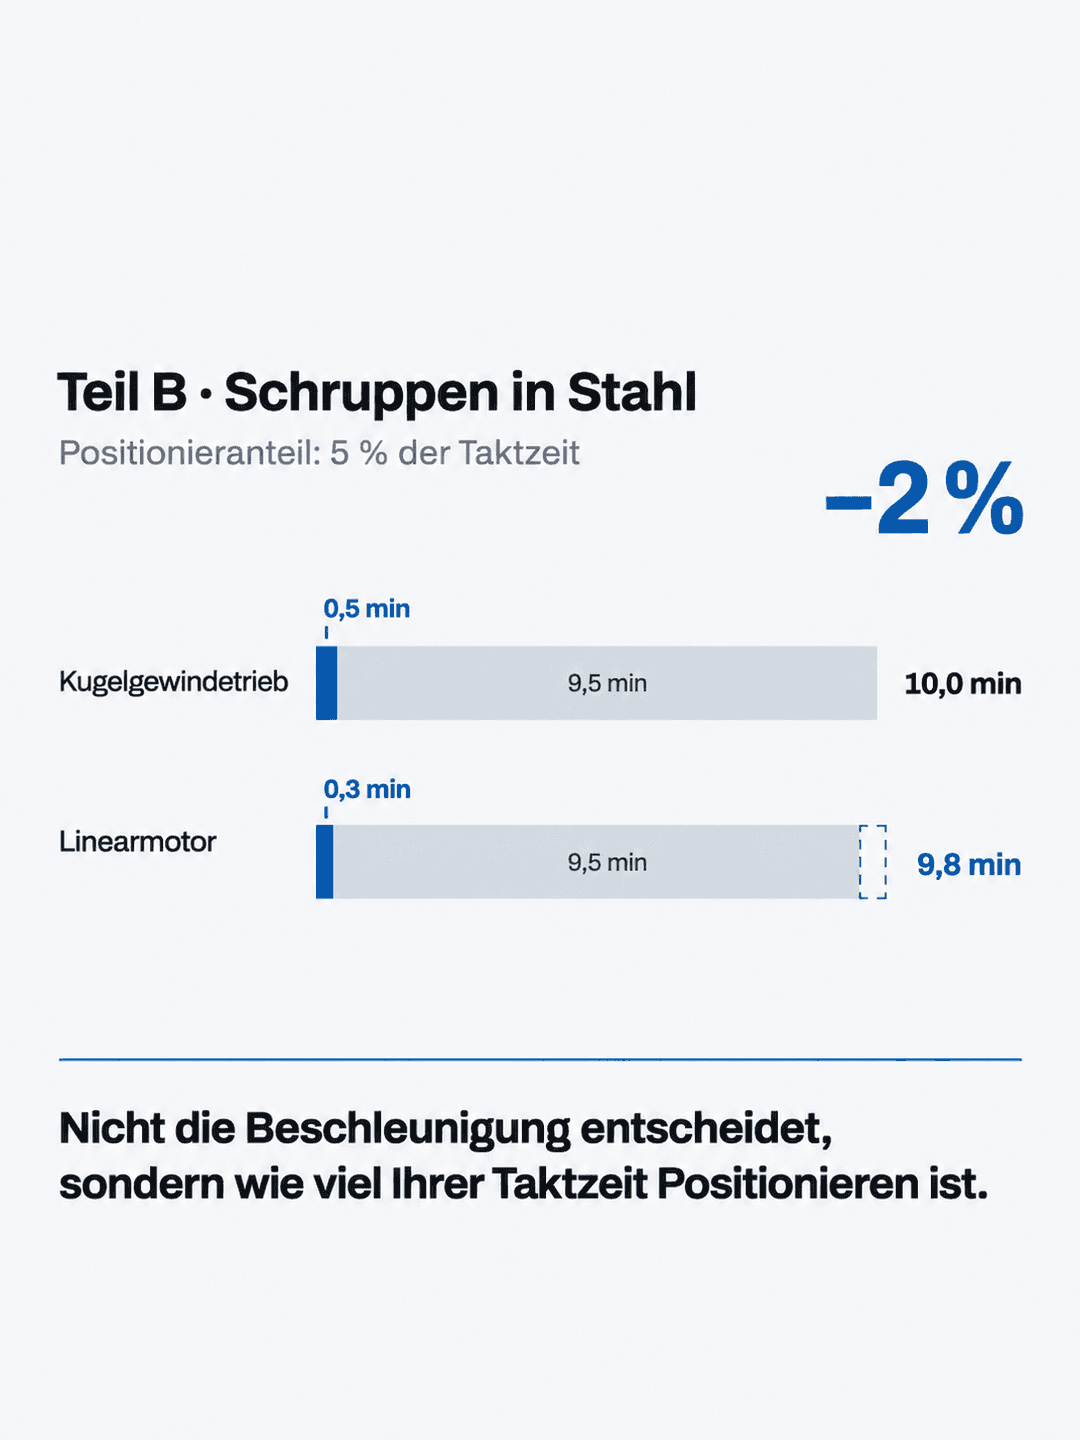
Diesmal entfallen jedoch nur: - 0,5 Minuten auf Positionieren - 9,5 Minuten auf Zerspanen Der Positionieranteil beträgt damit lediglich 5 %.
Wieder reduzieren wir in unserem vereinfachten Beispiel die Positionierzeit um 40 %. Da aber nur ein kleiner Teil des gesamten Prozesses aus Positionierbewegungen besteht, fällt der Effekt auf die Gesamtzeit wesentlich geringer aus.
Ergebnis: nur rund 0,2 Minuten beziehungsweise 2 % kürzere Taktzeit.
Was bedeutet das für die Praxis?
Die beiden Beispiele zeigen: Nicht die maximale Beschleunigung entscheidet allein über die Produktivität einer Maschine. Entscheidend ist, wie der reale Bearbeitungsprozess aufgebaut ist. Besonders relevant sind dabei: - Anzahl der Positionierbewegungen - Länge der einzelnen Verfahrwege - Häufigkeit von Richtungswechseln - Verhältnis zwischen Zerspanzeit und Nebenzeit - Beschleunigungs- und Verzögerungsverhalten - Stückzahl des Bauteils Je stärker ein Bearbeitungsprozess durch kurze und häufige Bewegungen geprägt ist, desto größer kann der Einfluss der Achsdynamik auf die Gesamttaktzeit werden.
Wann spielen Linearmotoren und Kugelgewindetriebe ihre Stärken aus?
Linearmotoren
bei vielen kurzen Verfahrbewegungen, häufigen Richtungswechseln, vielen einzelnen Bearbeitungspositionen, kurzen Zerspanoperationen zwischen den Bewegungen, hohem Anteil an Nebenzeiten und hohen Anforderungen an Dynamik und Positionierung
Kugelgewindetriebe
Bei langen, kontinuierlichen Zerspanoperationen, geringem Anteil an Positionier- und Nebenzeiten, wenigen Richtungswechsel innerhalb des Bearbeitungsprozesses, Anwendungen, bei denen zusätzliche Dynamik kaum Einfluss auf die Gesamttaktzeit hat und Prozesse, bei denen ein bewährtes mechanisches Antriebskonzept ausreichend ist
Warum maximale Vorschubgeschwindigkeit allein wenig aussagt
Technische Daten wie: - 60 m/min - 80 m/min - 120 m/min lassen sich leicht vergleichen. Für die reale Produktivität sagen sie isoliert betrachtet jedoch nur begrenzt etwas aus. Bei kurzen Wegen erreicht eine Achse ihre maximale Geschwindigkeit möglicherweise gar nicht. Dann werden Beschleunigung und Verzögerung wichtiger als der reine Maximalwert. Bei längeren Wegen kann dagegen die maximale Verfahrgeschwindigkeit stärker ins Gewicht fallen. Die entscheidende Frage lautet deshalb nicht: Wie schnell kann die Maschine fahren? Sondern: Wie sieht das Bewegungsprofil des konkreten Werkstücks aus?
Fazit: Nicht die Beschleunigung entscheidet, sondern der Prozess
Linearmotor und Kugelgewindetrieb sollten nicht allein anhand einzelner technischer Kennwerte miteinander verglichen werden. Eine hohe Beschleunigung oder maximale Vorschubgeschwindigkeit schafft zunächst nur ein technisches Potenzial. Ob daraus ein relevanter Produktivitätsvorteil entsteht, entscheidet der reale Bearbeitungsprozess. Bei vielen kurzen, richtungswechselnden Bewegungen können reduzierte Positionierzeiten einen erheblichen Einfluss auf die Taktzeit haben. Bei Bearbeitungen mit hohem Zerspananteil kann derselbe Vorteil dagegen deutlich geringer ausfallen. Die entscheidende Frage lautet daher:
Wie viel Ihrer Taktzeit besteht tatsächlich aus Positionieren?
Häufige Fragen zu Linearmotor und Kugelgewindetrieb
- Ist ein Linearmotor grundsätzlich schneller als ein Kugelgewindetrieb?
- Linearantriebe können für hohe Beschleunigungen und Verfahrgeschwindigkeiten ausgelegt werden. Wie stark sich diese Eigenschaften auf die tatsächliche Bearbeitungszeit auswirken, hängt jedoch vom konkreten Bewegungsprofil ab.
- Wann lohnt sich hohe Achsdynamik besonders?
- Vor allem bei Bearbeitungen mit vielen kurzen Verfahrwegen, häufigen Richtungswechseln und einem hohen Positionieranteil kann hohe Dynamik die Nebenzeiten deutlich reduzieren.
- Bringt ein Linearmotor beim Schruppen automatisch eine kürzere Taktzeit?
- Nein. Wenn der überwiegende Teil der Taktzeit durch den eigentlichen Zerspanprozess bestimmt wird, können schnellere Positionierbewegungen nur einen kleinen Teil der Gesamtzeit beeinflussen.
- Sind 120 m/min automatisch doppelt so produktiv wie 60 m/min?
- Nein. Die maximale Verfahrgeschwindigkeit ist nur ein einzelner Parameter. Entscheidend sind zusätzlich Beschleunigung, Verzögerung, Verfahrweg, Bearbeitungsstrategie und der Anteil der Bewegungen an der Gesamtzeit.
- Wie erkenne ich, ob ein Linearantrieb für mein Werkstück sinnvoll ist?
- Dazu sollte der reale Bearbeitungsprozess betrachtet werden. Besonders relevant ist die Aufteilung der Taktzeit in Zerspanzeit und Positionier- beziehungsweise Nebenzeiten.


